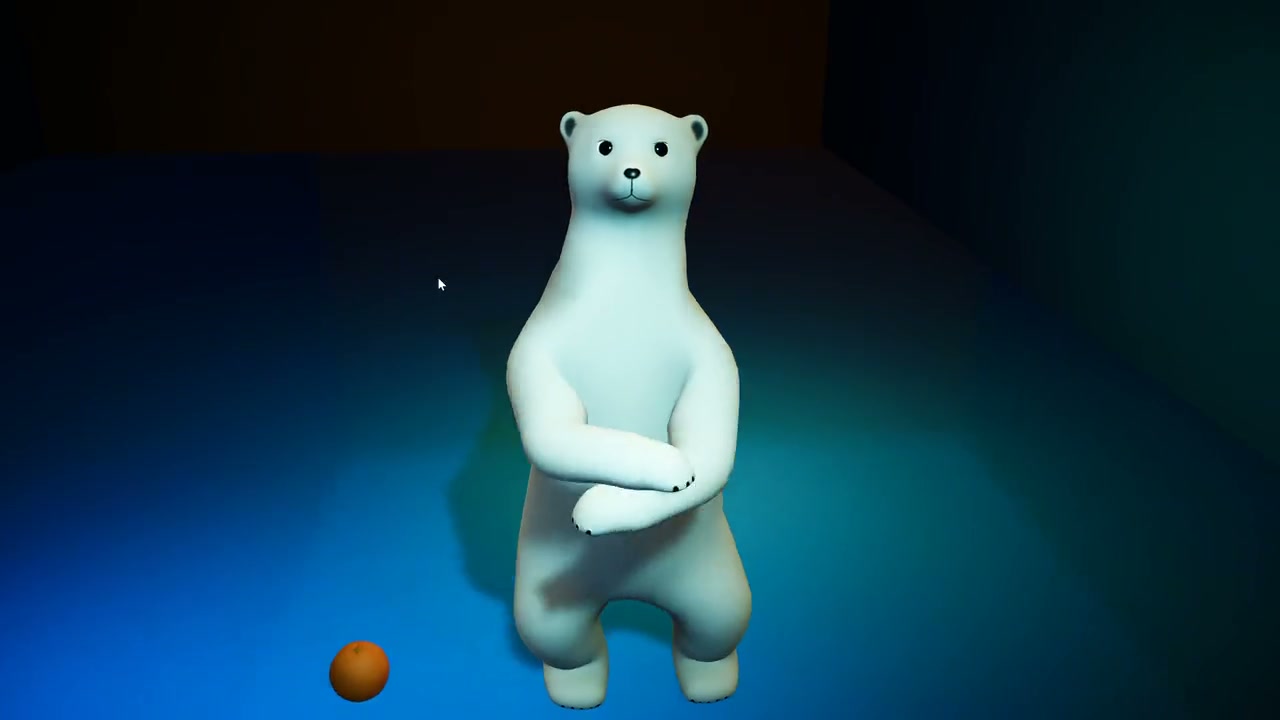
Me gusta hacer que los movimientos pequeños respondan a lo que pasa alrededor de un personaje. La mirada puede seguir un objeto, un brazo puede alcanzar un objetivo y las extremidades pueden quedarse un poco atrás cuando el cuerpo se mueve.
Son experimentos anteriores en Unity que junté en un video publicado en enero de 2026. Los estudios del oso y los robots se conectan con el trabajo posterior alrededor de Oso Sigiloso.
Miradas, brazos flexibles e inercia en Unity49 segundos · audio en español · subtítulos en inglés disponibles
Miradas y objetivos
El oso hace variaciones en su mirada y puede seguir los objetos que mira. Así tiene algo a lo que responder, incluso cuando el resto del cuerpo está relativamente quieto.
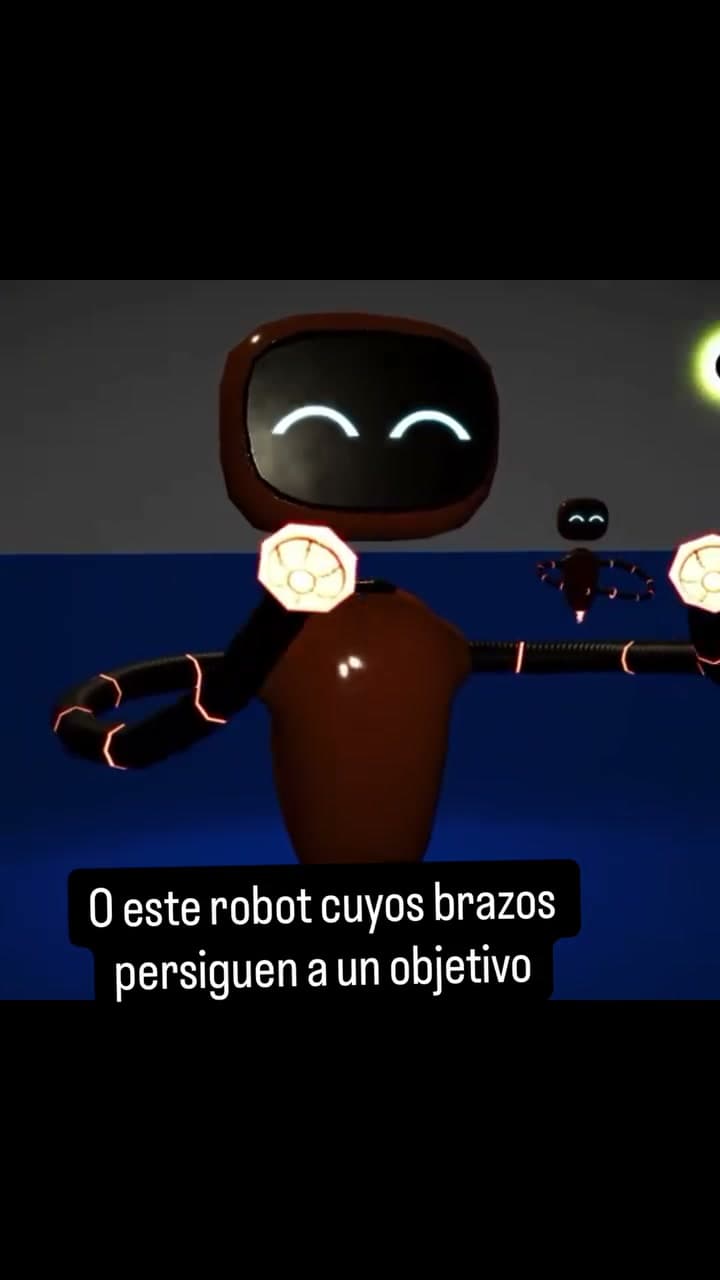
Los brazos flexibles de los robots persiguen un objetivo usando cinemática inversa. El objetivo le da al brazo un punto al que acercarse; la animación tiene que encontrar una pose que lo alcance.
Brazos de robot siguiendo un objetivo móvil16 segundos · grabación original sin audio
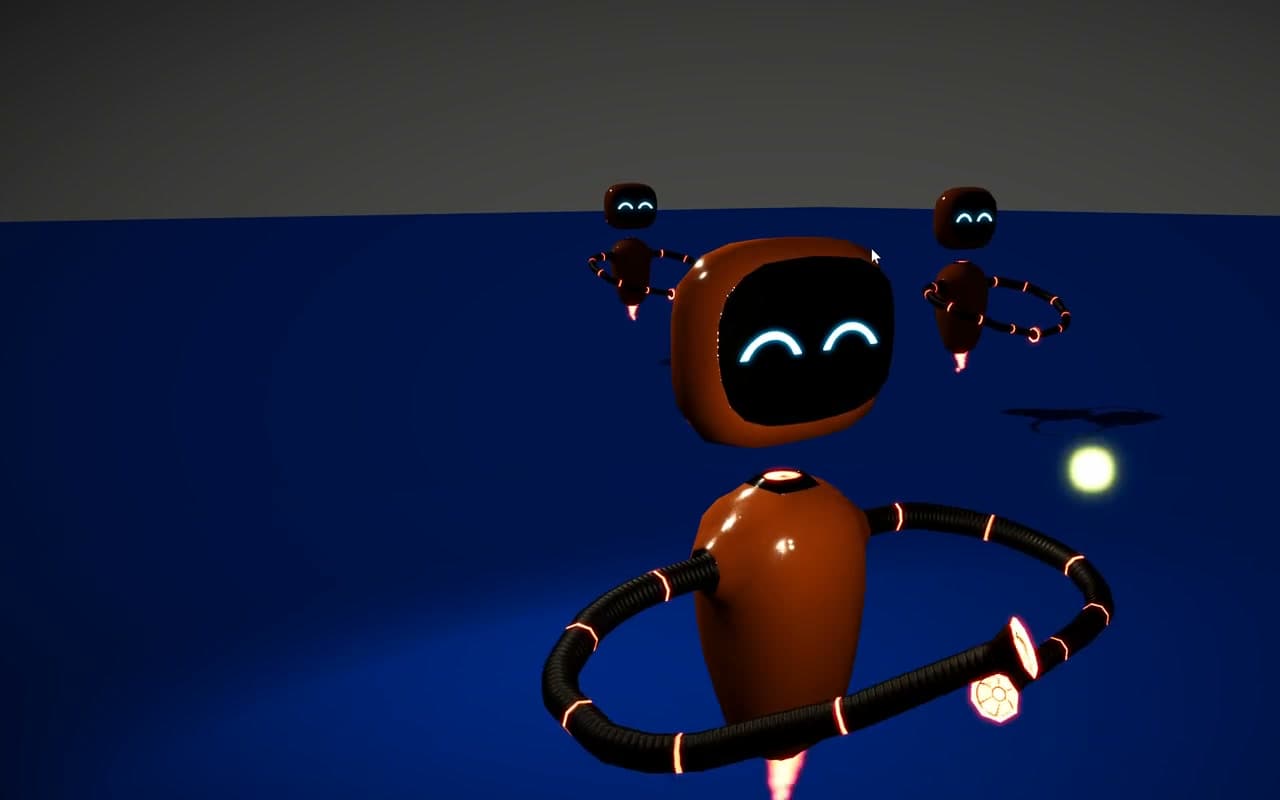
Otra vista del experimento de brazos
Inercia y escenarios
Los brazos de otro robot responden con inercia cuando se mueve su cuerpo. Las extremidades se quedan un poco atrás y le dan peso al movimiento. Los escenarios también tienen sus propios elementos animados.
Me gusta cómo esos movimientos procedurales pequeños se sienten parte del mundo. Los personajes y los entornos tienen algo de vida por la manera en que responden.
Para otro tipo de movimiento a partir de reglas locales, están mis experimentos de boids y reacción-difusión.
Un estudio anterior de personaje
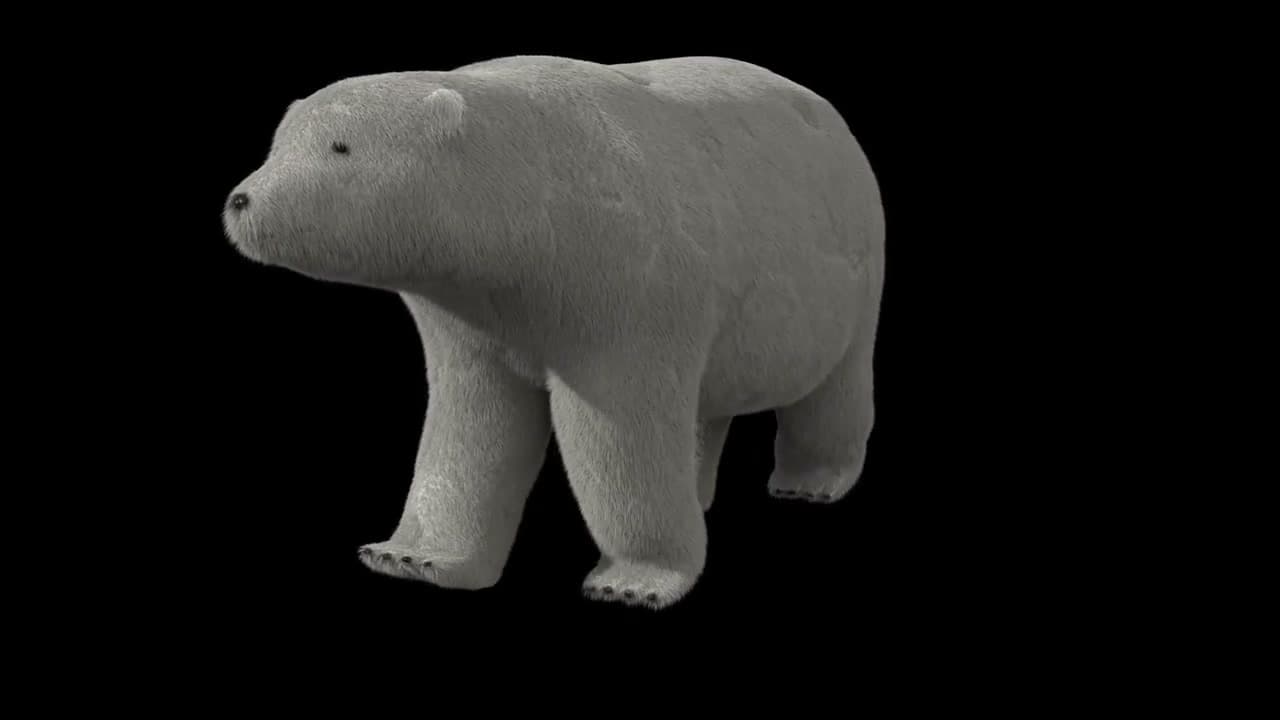
Este oso cuadrúpedo es un estudio corto de pelo y rigging. Lo compartí en septiembre de 2022 al revisar trabajos anteriores. El clip no tiene audio.
Un estudio anterior de pelo y rigging de un oso12 segundos · grabación horizontal original sin audio
Leer la transcripción del video
Revisitando mis antiguas animaciones. En general prefiero hacer animaciones procedurales en lugar de pregrabadas. Como este osito que hace variaciones en su mirada. Y hasta puede hacer seguimiento a los objetos que mira. O este robot cuyos brazos persiguen a un objetivo. Debido a sus brazos flexibles, implementé la cinemática inversa usando descenso de gradiente (o jacobiano). O este robot cuyos brazos responden con inercia al movimiento de su cuerpo. Y hasta los escenarios pueden tener animaciones. Las animaciones procedurales, aunque sean simples, se sienten auténticas, como parte del universo. Otorgan la sensación de vida y un toque sistémico a los personajes y entornos.